

增量型編碼器vs絕對型編碼器:結構、原理與應用情境完整比較!
究竟該選擇「增量型編碼器(Incremental Encoder)」還是「絕對型編碼器(Absolute Encoder)」?
本文將帶您深度拆解增量型編碼器的原理與特色,並透過全方位的比較,幫助您做出最佳的元件選型!
編碼器技術演進:從簡單脈衝計數到多圈絕對位置識別的跨時代突破
-
增量型脈衝計數時期(主流普及): 早期的自動化控制主要透過增量型編碼器產生連續脈衝,由後端控制器(PLC 或 MCU)進行累加計數。雖然結構簡單且響應極快,但系統一旦斷電,累積的位移數據就會歸零,重新開機時必須進行「原點復歸(Home Return)」。
-
單圈絕對型編碼爆發(高階定位): 為了解決斷電位置歸零的問題,絕對型編碼器被開發出來。透過獨特的碼盤編碼(如格雷碼 Gray Code),讓軸心旋轉至任何角度都有唯一的數位代碼,開機即可瞬間讀取當前角度。
-
多圈絕對型與高耐用度演進(至今): 近年來的絕對型編碼器更結合了內部齒輪箱或電池記憶,實現跨圈數(Multi-Turn)的絕對位置追蹤;而增量型編碼器則透過微型化與手感優化,被大量應用於消費性電子產品與人機介面面板中。
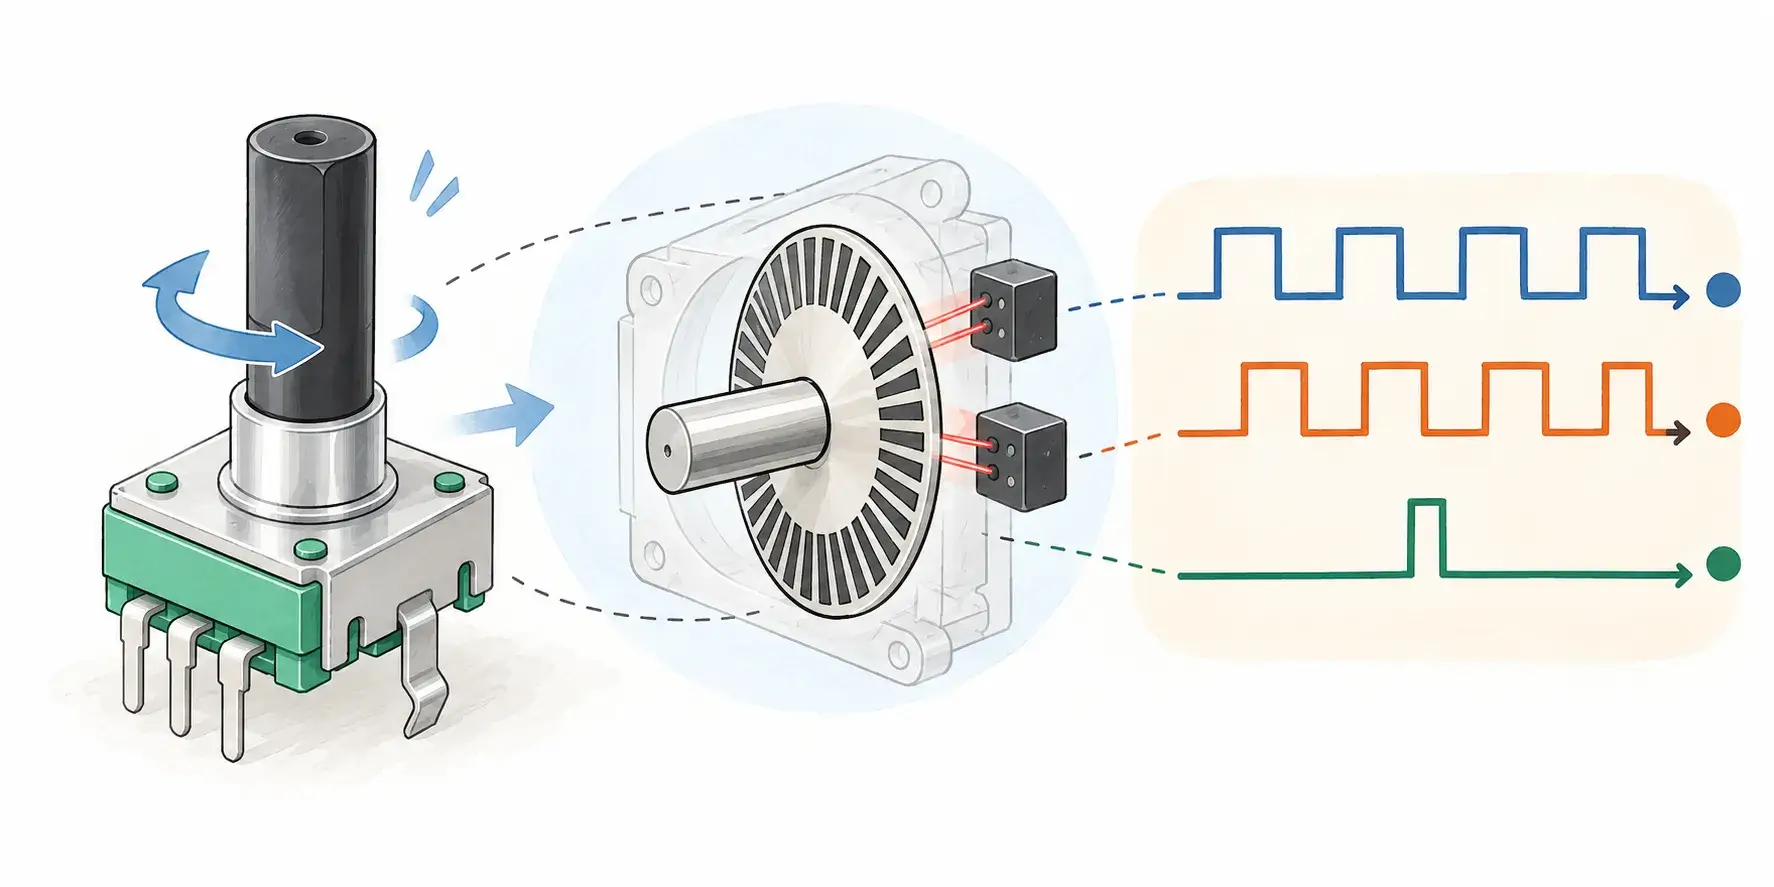
增量型編碼器是什麼?
解析「相對位移與脈衝輸出」的核心機制
增量型編碼器(Incremental Encoder)的核心概念是「量測相對位移量」。它透過計算軸心轉動時產生的脈衝數量來得知運動距離與速度。
增量型編碼器的核心運作機制如下:
-
A/B 相脈衝輸出: 當軸心旋轉時,增量型編碼器會輸出兩組相位差 90 度的方波脈衝訊號(通常稱為 A 相與 B 相)。控制系統透過「脈衝總數」計算旋轉角度,並透過「A 相與 B 相的導通優先順序(相位差)」來判別順時針或逆時針的旋轉方向。
-
Z 相(Index / Zero Pulse)原點訊號: 多數工業級增量型編碼器還會提供第三組 Z 相訊號。軸心每旋轉完整的一圈(360 度),Z 相就會輸出一個極窄的基準脈衝,作為系統校正歸零或計算整圈數量的基準點。
-
斷電特性: 由於增量型編碼器本身不儲存絕對位置資訊,一旦電源切斷,當前的計數數值就會歸零。重新通電後,必須帶動馬達或軸心移動至 Z 相或原點感測器位置,才能建立正確的座標系。
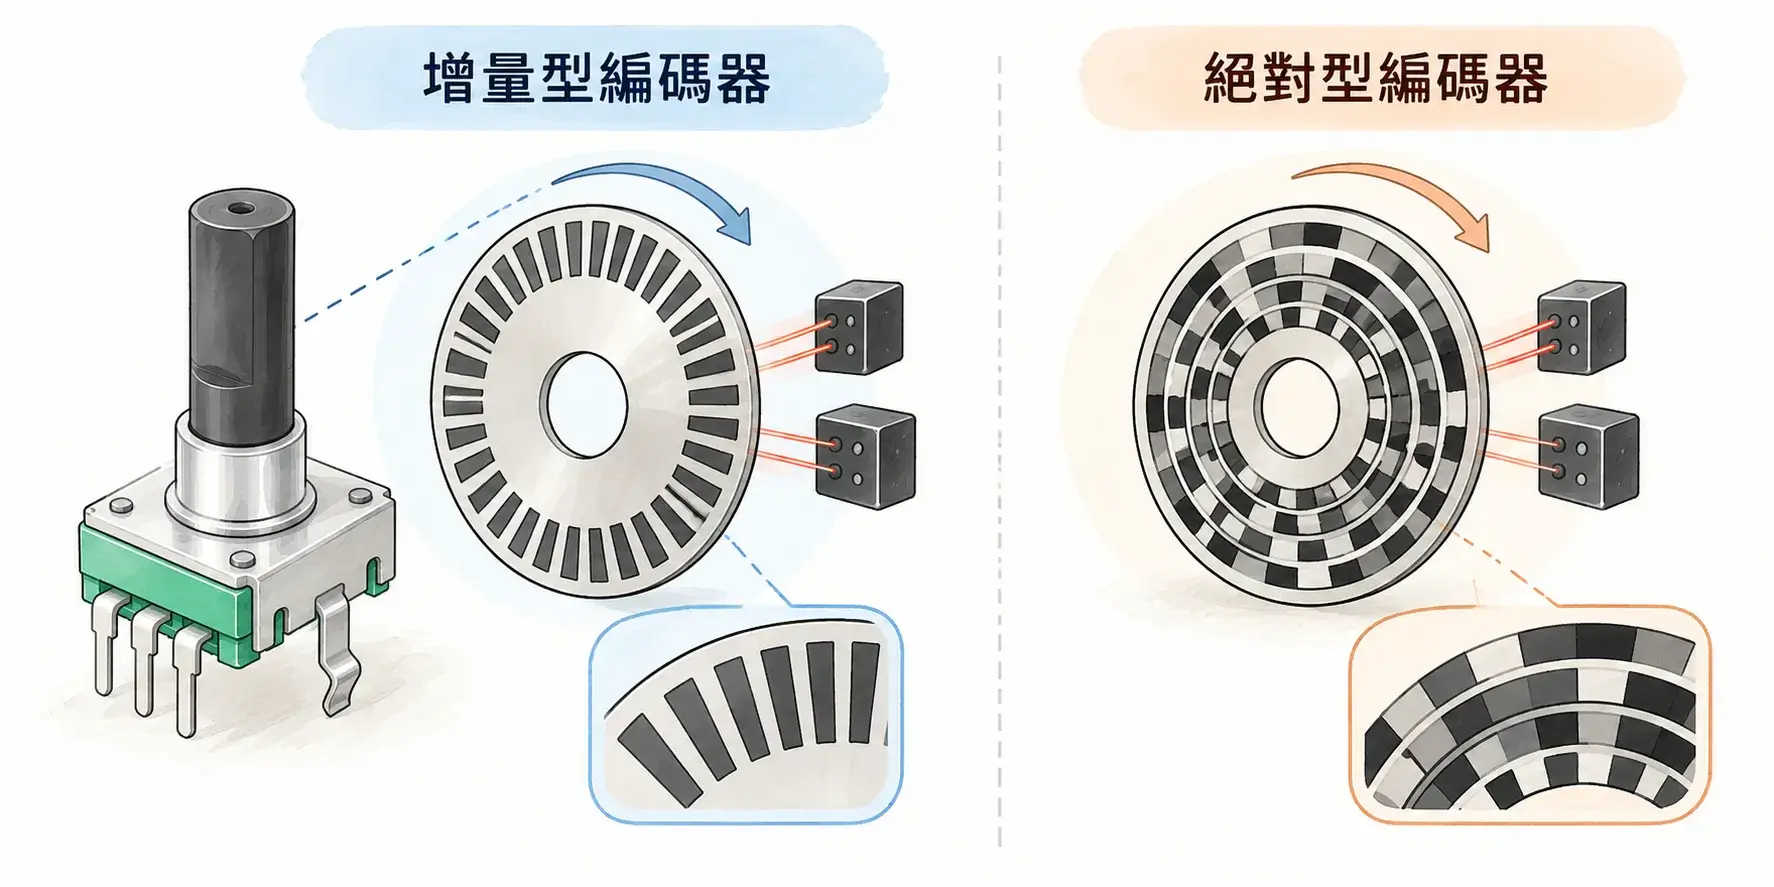
增量型編碼器 vs 絕對型編碼器:
核心結構與原理深度對比
要釐清兩者的關鍵差異,最直觀的方式是從內部的「碼盤結構(Code Disc)」與「資料輸出方式」來看:
-
碼盤結構差異: 增量型編碼器的碼盤通常只有均勻分佈的等距透光/磁極線條;而絕對型編碼器的碼盤則是由多圈同心圓組成的複雜同心碼軌,每個角度位置都有獨一無二的二進制或格雷碼圖樣。
-
訊號傳輸差異: 增量型編碼器輸出的是高頻脈衝訊號(Pulse);絕對型編碼器輸出的則是數位資料封包(如 SSI、BiSS、CANopen 或 Modbus 等通訊協定)。
增量型編碼器 vs 絕對型編碼器綜合比較表
增量型編碼器與絕對型編碼器的產業應用:哪些場景該如何選型?
瞭解兩者的原理差異後,在實際的產業產品開發中,該如何選擇?
適合選擇「增量型編碼器」的應用情境:
-
人機介面(HMI)與家電控制面板: 如音響音量旋鈕、微波爐時間設定旋鈕與車載空調面板。此類應用只需要偵測「往左轉幾格」或「往右轉幾格」,採用增量型編碼器能以極高性價比提供優異的段落手感。
-
馬達轉速與連續運動監控: 在輸送帶、風扇馬達與一般工業幫浦中,系統主要關心的是「旋轉速度(RPM)」而非停在哪個精確角度,增量型編碼器是最佳解答。
-
預算敏感且具備歸零機構的系統: 若設備在開機時有足夠的時間進行機械歸零動作,選擇增量型編碼器可大幅降低整體 BOM 成本。
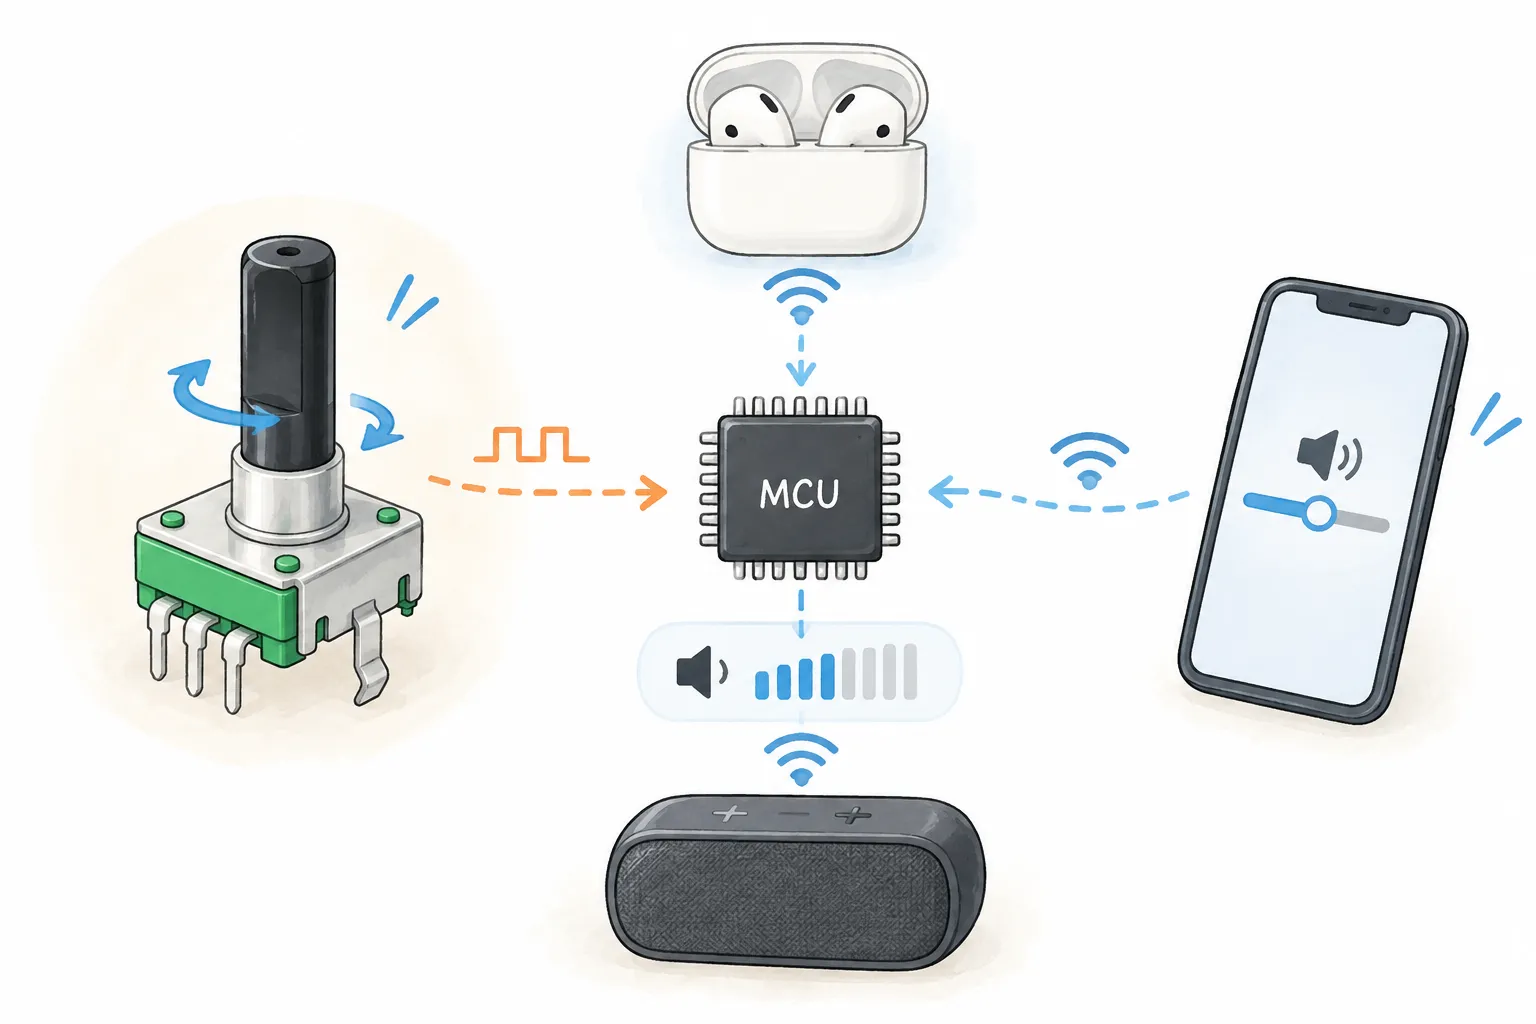
為什麼音量旋鈕常採用增量型編碼器?
適合選擇「絕對型編碼器」的應用情境:
-
多軸機器人與自動化手臂關節: 機器手臂如果在運作中途突然斷電,重新開機時絕對不能發生「亂動歸零」的情況,否則容易撞擊週邊設備,因此必須採用絕對型編碼器。
-
高精度 CNC 工具機與半導體設備: 需確保加工刀具或晶圓載台在任何時刻都具備微米級的絕對位置精度,避免累計誤差。
-
安全至上的醫療與航太設備: 如醫療 CT 掃瞄床位或手術導向手臂,不允許任何位置歸零或開機歸零的盲區。
福哥興業(Favor Union)
整合新一代精密控制技術,打造高品質精密編碼器與控制模組
無論是人機介面上流暢明確的增量型旋轉手感,或是自動化設備中的精準脈衝反饋,要打造「段落感清晰、阻尼適中且訊號長期穩定」的編碼器元件,極度考驗製造商在機構設計模具開發與電路封裝上的硬實力。
作為深耕精密控制元件超過 40+ 年的領導品牌,福哥興業(Favor Union)專注於高品質增量型編碼器與控制元件的研發與製造:
-
豐富的增量型旋轉編碼器產品線: 提供多款規格的旋轉編碼器與開關模組,具備優異的段落手感(Detent Feel)與精準的脈衝訊號輸出。
-
彈性客製化與手感調校: 擁有專屬機構與電路工程團隊,可配合客戶專案進行轉動力矩、尺寸規格、軸心材質與脈衝數(PPR)的深度客製開發。
-
國際級品質驗證: 廠區全面符合 ISO 9001 與 ISO 14001 品質體系認證,確保每一批出廠的增量型編碼器皆具備高可靠度與長期穩定性。
-
在地 MIT 製造支援: 針對高規格醫療、工業與消費電子設備,福哥可配合提供台灣製造(MIT)方案,完美對接全球供應鏈的採購需求。
對新一代增量型編碼器技術感興趣,或是正在尋找高品質的旋轉編碼器解決方案?
歡迎造訪福哥興業填寫需求表單,福哥興業(Favor Union)專業的技術與工程團隊將為您提供專屬的選型諮詢與樣品測試支援!