

編碼器是什麼?完整介紹編碼器原理、種類規格與6大產業用途!
操作介面中,編碼器都是常見的位置與動作
感測元件。它能將旋轉角度或直線位移轉換
為電氣訊號,讓控制系統判斷設備的位置、
速度、移動距離與方向,作為後續控制與回
饋的依據。
那麼編碼器是什麼?
不同編碼器原理與種類又該如何區分?
這篇文章將介紹旋轉編碼器、增量型編碼器與機構式編碼器的運作方式,並說明常見產業用途、規格選型重點,以及 3C、音頻、家電與車載控制介面在選擇編碼器時需要注意的項目。
編碼器是什麼?認識定義、功能與運作角色
這裡所指的編碼器,是安裝於馬達、轉軸或機械運動部件上的實體感測元件,與影音編碼、資料壓縮等軟體領域中的 Encoder 不同。
編碼器名稱由來
Encoder 一詞來自英文「encode」,具有「編碼」的意思。在機械控制中,就是把旋轉角度、移動距離等物理變化,轉換為脈衝、數位代碼或通訊訊號,讓 PLC、驅動器或控制器能判讀設備目前的動作狀態。
換句話說,編碼器就像連接機械與電子控制系統的橋樑,將設備的實際動作轉換成控制系統可以處理的訊號。
編碼器有哪些核心功能?
依照編碼器類型與系統設計不同,控制器可利用編碼器訊號取得或計算以下 5 類運動資訊:
-
-
位置(Position):判斷旋轉軸或機構目前所在的位置。
-
-
-
速度(Speed):透過訊號變化計算馬達或轉軸的旋轉速度。
-
-
-
加速度(Acceleration):根據速度隨時間的變化,計算設備加速或減速狀態。
-
-
-
距離(Distance):計算輸送設備、滑軌或線性機構實際移動的距離。
-
-
-
旋轉方向(Direction):部分增量式編碼器會透過 A、B 相訊號的相位差,判斷轉軸正轉或反轉。
-
編碼器在自動化設備中扮演什麼角色?
在馬達控制與機械自動化系統中,編碼器主要負責提供位置與動作回饋。控制器收到編碼器訊號後,可以比對設備的實際狀態與設定值,判斷是否出現位置偏移、速度誤差或動作異常,再依控制邏輯進行修正。
編碼器常搭配馬達、驅動器與 PLC 組成閉迴路控制系統,應用於伺服馬達、CNC 工具機、工業機器手臂、輸送設備與自動化產線,協助設備判斷轉軸、滑軌與各類運動機構的即時狀態。
編碼器原理怎麼運作?解析訊號產生與回饋機制
編碼器原理的核心,是將機械設備的旋轉角度或直線位移轉換成電氣訊號,再交由 PLC、驅動器或控制器判讀。系統取得訊號後,可計算設備的位置、速度、移動距離與方向,作為動作控制與誤差修正的依據。
依偵測的運動型態,可分為偵測旋轉角度的旋轉編碼器(Rotary Encoder),以及偵測滑軌、平台等直線位移的線性編碼器(Linear Encoder)。兩者機構不同,但基本運作邏輯都是將機械位移轉換成可讀取的
電氣訊號。
編碼器訊號如何產生?
編碼器會透過內部感測元件偵測位置變化,再轉換成脈衝、數位代碼或其他電氣訊號。依產品設計不同,可採用光學、磁性、電容、感應或機械接點等方式偵測位移。
不同感測技術在結構、解析度與使用條件上各有差異,相關分類會在後續章節說明。
控制器如何判讀編碼器訊號?
編碼器產生訊號後,會傳送至 PLC、驅動器或其他控制器。控制器可依訊號變化次數、頻率、時間間隔或位置代碼,判斷設備目前的位置與運動狀態。
以旋轉設備為例,可根據訊號變化計算轉軸移動角度、轉速與方向;在線性機構中,則可換算滑軌或工作平台實際移動的距離。
控制器如何使用編碼器訊號?
在閉迴路控制系統中,編碼器負責回報設備的實際狀態,控制器再與設定值進行比較。若出現位置或速度誤差,系統可依控制邏輯調整馬達或機構動作。
整體流程可理解為:
機械位移 → 感測 → 電氣訊號 → 控制器判讀 → 動作修正
透過這套回饋機制,設備便能持續確認實際運動狀態。
編碼器種類怎麼分?4 種常見分類方式說明
編碼器的種類可依不同規格與用途分類,常見可從訊號輸出邏輯、物理感測技術、機械運動形式與安裝結構 4 個面向區分。不同類型在訊號判讀、量測方式與安裝條件上
各有差異:
依訊號輸出邏輯分類:增量型與絕對型
依位置資訊的輸出方式,編碼器主要可分為增量型編碼器與絕對型編碼器。兩者主要差別在於位置是透過脈衝累積計算,還是直接讀取當下的位置資訊。
|
類型 |
訊號與判讀方式 |
主要特點 |
適用情境 |
|
增量型編碼器 |
輸出連續脈衝,由控制器累積計算位置 |
結構較簡單,可計算相對位置、速度與方向 |
馬達測速、輸送設備、自動化機台、操作旋鈕 |
|
絕對型編碼器 |
每個位置具有對應的位置資訊 |
可直接讀取目前位置,並分為單圈型與多圈型 |
機械手臂、升降設備、精密定位系統 |
依物理感測技術分類:光學式、磁性式等感測方式
編碼器可利用不同物理方式偵測位置變化,再將結果轉換為電氣訊號。
|
感測方式 |
訊號產生方式 |
|
光學式編碼器 |
利用光源、碼盤與感光元件偵測明暗變化 |
|
磁性式編碼器 |
透過霍爾或磁阻元件偵測磁場變化 |
|
電容式編碼器 |
偵測位置改變造成的電容變化 |
|
感應式編碼器 |
利用電磁感應變化偵測位置 |
|
機械式編碼器 |
透過接點導通與斷開產生電氣訊號 |
依機械運動形式分類:旋轉式與線性編碼器
若依設備實際的運動形式區分,可分為旋轉編碼器與線性編碼器。前者對應旋轉軸,後者則用於直線移動機構。
|
類型 |
量測方式 |
主要量測資訊 |
常見應用 |
|
旋轉編碼器(Rotary Encoder) |
安裝於馬達、轉軸或旋轉機構 |
角位置、轉速、旋轉方向 |
馬達、傳動設備、旋鈕介面 |
|
線性編碼器(Linear Encoder) |
安裝於滑軌、工作台或直線軸 |
線性位置、移動距離 |
CNC 工具機、精密定位設備 |
依安裝結構分類:實心軸與中空編碼器
旋轉編碼器還可依軸心結構分為實心軸與中空編碼器,主要差別在於與設備轉軸的連接方式及安裝空間。
|
比較項目 |
實心軸編碼器 |
中空編碼器 |
|
結構 |
本體具有突出的實體轉軸 |
中央具有可套入設備轉軸的孔洞 |
|
安裝方式 |
通常透過聯軸器與設備轉軸連接 |
直接套入設備轉軸固定 |
|
安裝空間 |
需預留轉軸與聯軸器空間 |
結構較緊湊,可減少軸向空間 |
|
常見配件 |
聯軸器 |
夾環、防轉片等固定結構 |
|
適用設備 |
馬達、傳動設備、自動化機台 |
馬達尾端、機械關節、空間受限設備 |
機構式旋轉編碼器是什麼?3C 電子常見的增量型編碼器
機構式旋轉編碼器(Mechanical Rotary Encoder)主要透過機械接點產生訊號,常用於音響、家電、3C 產品與車載控制介面。這類編碼器結構簡單、成本較低,也能結合段落手感與按壓開關,適合音量調整、選單切換與功能設定等低速操作。
什麼是機構式旋轉編碼器?
機構式旋轉編碼器也稱為機械式或機械接觸式編碼器。與利用光線或磁場偵測位置的非接觸式編碼器不同,它主要透過刷片、接點與導電軌道之間的接觸變化感測旋鈕轉動。
由於內部存在實體接觸,使用時間與旋轉次數增加後會產生磨耗,較適合人手旋轉等低速操作,不適合高速馬達的連續位置回饋。
機構式編碼器原理
機構式編碼器內部通常由旋轉部件、導電軌道與接觸刷片組成。旋鈕轉動時,刷片會沿著不同導電區域移動,使電路反覆導通與斷開,將旋轉動作轉換成 ON/OFF 脈衝訊號。
常見增量型機構式編碼器會利用 A、B 相輸出轉動方向與操作量,控制系統再將訊號轉換成音量增減、選單移動或參數調整等指令。
由於訊號來自實體接點,接觸瞬間可能出現訊號抖動(Bounce),造成控制器將一次操作誤判為多次輸入,因此電路或軟體端通常需要進行去抖動(Debounce)處理。
機構式、光學式與磁性編碼器有什麼差異?
|
比較項目 |
機構式編碼器 |
光學式編碼器 |
磁性編碼器 |
|
感測方式 |
刷片與導電軌道接觸、分離 |
光源搭配光柵與感光元件 |
霍爾或磁阻元件偵測磁場 |
|
接觸方式 |
接觸式 |
非接觸式 |
非接觸式 |
|
主要特點 |
結構簡單、成本較低,可設計段落手感與按壓功能 |
解析度高,適合精密位置量測 |
耐灰塵、油污與震動能力較佳 |
|
使用限制 |
接點會磨耗,且需處理訊號抖動 |
光學元件較容易受到灰塵與油污影響 |
需留意外部磁場干擾 |
|
常見應用 |
音響旋鈕、家電、3C 產品、車載面板 |
精密設備、工具機、位置量測設備 |
馬達控制、工業設備 |
增量型編碼器有哪些優缺點?適用情境完整分析
增量型編碼器(Incremental Encoder)主要透過連續脈衝反映設備的相對位置變化。控制器可依脈衝數量、頻率與訊號相位,計算移動量、速度及旋轉方向。
增量型編碼器如何量測相對位置?
增量型編碼器在轉軸旋轉或機構移動時,會持續輸出與位移量對應的脈衝訊號,控制器再透過累積脈衝數量計算設備移動多少距離或角度。
其解析度常以每轉脈衝數表示,例如 PPR(Pulses Per Revolution)。PPR 越高,代表旋轉一圈能取得更多訊號變化,可辨識較細的位移。
與絕對型編碼器不同,增量型輸出的是「移動了多少」,而不是直接提供目前的絕對位置,因此定位系統通常需要先建立位置基準。
A 相、B 相、Z 相分別有什麼作用?
增量型旋轉編碼器常見 A、B、Z 三組訊號,其中 A、B 相主要負責位移、速度與方向判讀,Z 相則提供固定的參考位置。
|
訊號 |
主要功能 |
判讀方式 |
|
A 相 |
位移與速度計算 |
控制器依脈衝數量與頻率計算位置變化及轉速 |
|
B 相 |
輔助判斷旋轉方向 |
與 A 相具有 90° 電角度相位差,依兩者先後順序判斷方向 |
|
Z 相 |
提供零位或基準位置 |
通常每旋轉一圈輸出一次,可作為原點校正或位置基準 |
A、B 相屬於正交訊號,控制器可透過兩組訊號的相位先後判斷正轉或反轉。實際哪一相領先,需依編碼器規格、觀看方向與接線定義判斷。
增量型編碼器有哪些優點?
增量型編碼器的優勢主要集中在成本、結構與速度量測:
-
-
成本較低:訊號架構相對單純,通常較容易控制零件成本。
-
-
-
結構簡單:訊號判讀方式成熟,容易與不同控制設計搭配。
-
-
-
適合速度量測:可依脈衝頻率換算馬達或轉軸速度。
-
-
-
可判斷旋轉方向:透過 A、B 相的訊號先後順序判斷正反轉。
-
-
-
規格選擇多:可依設備或操作介面的需求選擇不同脈衝數。
-
增量型編碼器有哪些限制?
增量型編碼器最大的限制,是本身無法直接提供斷電前的絕對位置。
-
-
斷電後無法直接確認位置:若控制系統失去原有計數,無法單靠增量訊號得知目前的絕對位置。
-
-
-
部分設備需要重新回原點:定位系統重新啟動後,可能需要重新建立位置基準。
-
-
-
需注意訊號判讀:若出現漏計、誤計或接點抖動,可能造成操作或位置判讀錯誤。
-
若設備重新開機後必須立即取得絕對位置,則需評估其他位置感測方式是否較符合需求。
增量型編碼器適合用在哪些設備?
|
適用場景 |
主要用途 |
為什麼適合 |
|
馬達測速 |
量測轉速與旋轉方向 |
可依脈衝頻率計算轉速 |
|
輸送帶同步控制 |
控制輸送速度與移動距離 |
可持續追蹤相對位移 |
|
一般自動化設備定位 |
控制滑台、轉軸與加工位置 |
可建立基準後持續計算相對位置 |
|
3C 與音頻旋鈕 |
音量、選單與參數調整 |
可依旋轉方向與脈衝轉換操作指令 |
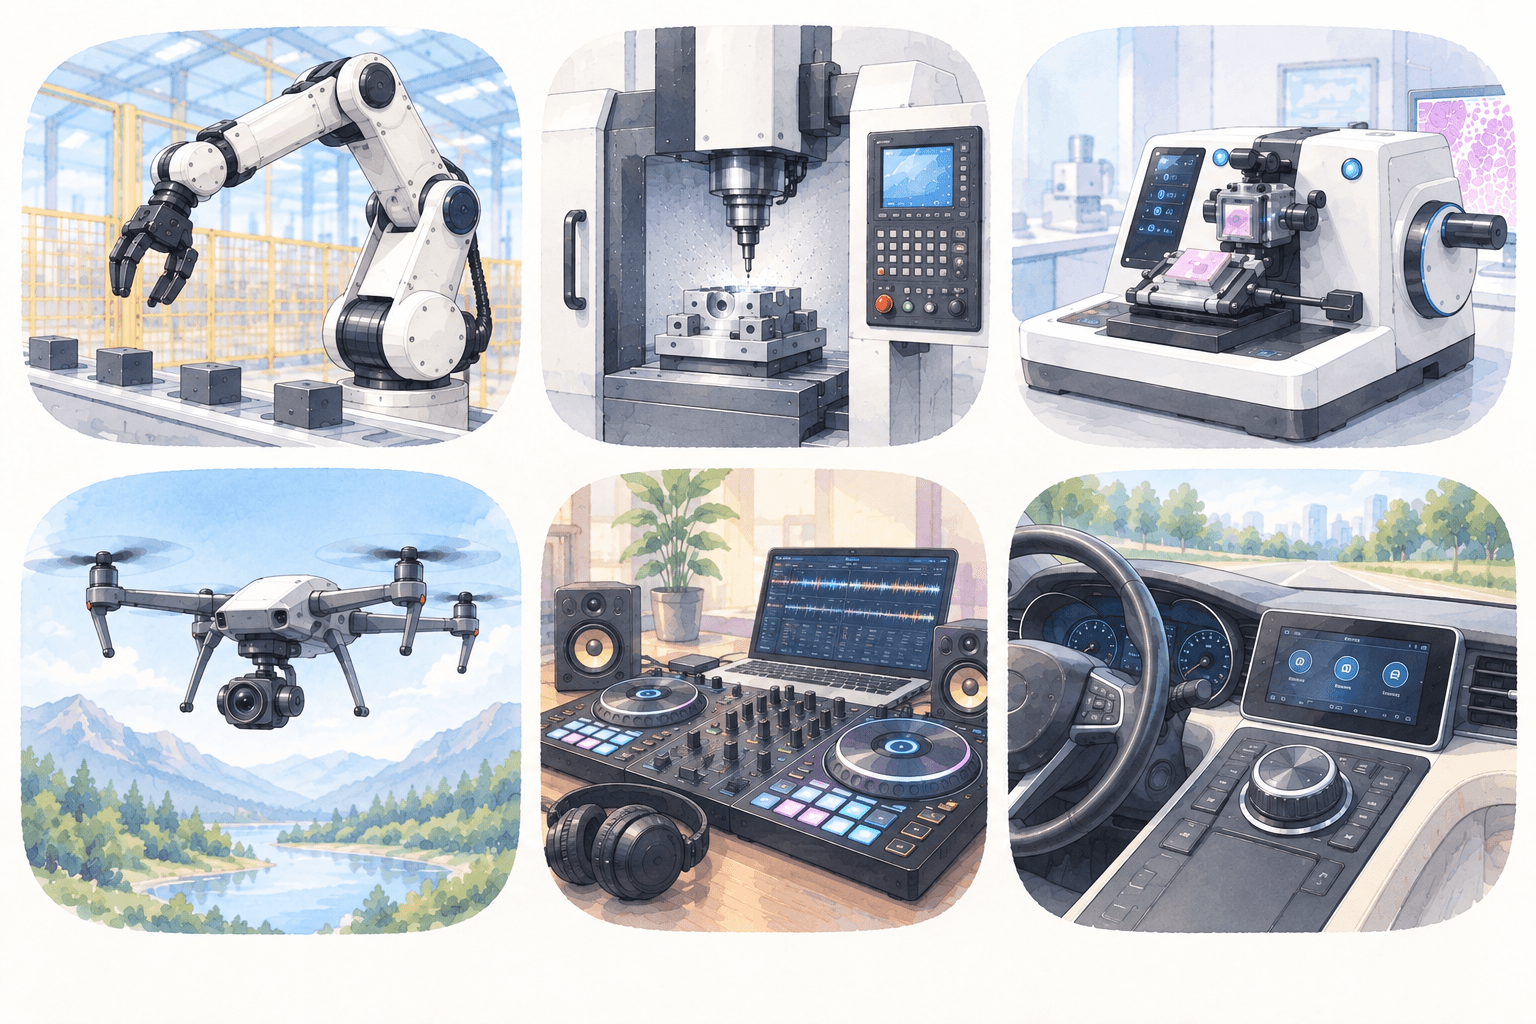
編碼器用途有哪些?
6 大產業應用場景說明
編碼器用途比較表
|
應用產業 |
常見應用場景 |
編碼器主要作用 |
|
工業自動化與機器人 |
機械手臂、自動化產線、AGV |
量測關節角度、轉速與位移,協助定位與同步控制 |
|
工具機與精密加工 |
CNC 主軸、伺服馬達、雷射與半導體設備 |
回報主軸、工作台與移動軸的位置及速度 |
|
醫療與精密儀器 |
MRI、CT、X 光設備、手術機器人、復健設備 |
量測機構位置、關節角度與移動狀態 |
|
航太、國防與無人載具 |
飛控設備、無人機、攝影機穩定器 |
提供旋轉角度與運動位置回饋 |
|
車輛與運輸系統 |
電動車馬達、車載旋鈕、汽車產線 |
偵測馬達狀態、旋鈕操作與生產設備位置 |
|
消費性電子與日常設備 |
音量旋鈕、家電面板、ATM、自動販賣機 |
將旋轉操作或機構移動轉換為控制訊號 |
編碼器規格怎麼看?4 大選型指標與規格重點
挑選編碼器時,除了確認種類,也要同步評估設備用途、速度需求、脈衝與段落規格,以及機構安裝條件。若應用在 3C、音響、家電或車載控制介面,旋轉手感、尺寸與按壓功能也是重要規格。
以下可從 4 個指標進行評估:
編碼器規格挑選指標 1:先確認應用需求
選型前可先確認編碼器實際負責的功能:
-
-
位置回饋:確認設備需要相對位置或絕對位置資訊。
-
-
-
速度量測:確認轉速範圍與脈衝輸出需求。
-
-
-
旋鈕操作:若用於音響、3C 或家電,需要確認使用者如何旋轉、切換與按壓。
-
-
-
安裝條件:確認 PCB、面板、旋鈕與內部機構可使用的空間。
-
先定義使用情境,再選擇編碼器類型與規格,會比單純比較解析度更容易找到合適產品。
編碼器規格挑選指標 2:確認最高響應頻率與轉速是否匹配
若編碼器用於馬達或高速轉軸,解析度越高、轉速越快,單位時間產生的脈衝數也越多。超過編碼器或控制器可以處理的頻率,就可能出現漏脈衝。
增量型編碼器可先利用以下方式估算:
輸出頻率(Hz)= 馬達轉速(RPM)÷ 60 × 每轉脈衝數(PPR)
例如馬達最高轉速為 3,000 RPM,搭配 2,000 PPR 編碼器,基本脈衝頻率約為 100 kHz。
選型時需確認:
-
-
編碼器最高響應頻率
-
設備最高運轉速度
-
控制端可處理的訊號頻率
-
若主要應用在人手操作的 3C 或音響旋鈕,則通常更需要關注脈衝數、段落數與旋轉手感。
編碼器規格挑選指標 3:確認輸出訊號與操作規格
應用在音響、3C、家電與控制面板時,編碼器不只是訊號元件,也會直接影響使用者操作感受。
-
-
脈衝數:決定旋轉一圈產生多少電氣訊號,可依音量、選單或參數調整幅度選擇。
-
-
-
段落數:決定旋鈕一圈具有多少格段落手感。
-
-
-
旋轉扭力:影響旋鈕轉動時的輕重程度。
-
-
-
按壓開關:部分旋轉編碼器可整合 Push Switch,讓旋轉與按壓功能集中在同一個操作元件。
-
-
-
軸長與尺寸:需配合旋鈕、面板厚度、PCB 與產品內部空間。
-
編碼器規格挑選指標 4:確認機械安裝與防護等級
機械結構會影響編碼器是否能順利裝入產品,也會關係到長期使用後的穩定性。
-
-
軸型:依設備結構選擇實心軸、中空軸或其他軸型設計。
-
安裝尺寸:確認本體高度、軸徑、軸長與固定孔位。
-
-
-
同心度:與馬達或轉軸連接時,需避免明顯偏心造成額外負荷。
-
-
-
軸負載:若編碼器承受外力,需確認徑向與軸向容許負載。
-
-
-
耐久次數:操作旋鈕應依產品預期使用頻率,確認旋轉與按壓壽命。
-
若是 3C、音頻或家電產品,除了電氣規格,也應把操作手感、尺寸、安裝結構與耐久需求一起納入選型。
編碼器常見問題 Q&A
Q:增量型編碼器規格怎麼選?要注意哪些項目?
若應用於 3C、音響、家電或車載控制介面,挑選增量型編碼器時,可從以下 6 項規格評估:
-
-
脈衝數:確認旋轉一圈可輸出多少脈衝,並配合產品每次旋轉需要對應的數值變化。
-
-
-
段落數:影響旋鈕每轉一格的定位手感,需依音量調整、功能切換或選單操作需求選擇。
-
-
-
旋轉扭力:決定旋鈕操作的輕重感,也會影響實際使用體驗。
-
-
-
軸型與尺寸:確認軸長、本體高度、安裝方向與產品內部空間是否符合。
-
-
-
按壓開關:若需要旋轉搭配按壓確認功能,可選擇整合 Push Switch 的規格。
-
-
-
耐久次數:依產品操作頻率與預期使用壽命,確認旋轉與按壓的耐久規格。
-
Q:不同應用場景該如何選擇增量型編碼器?
不同產品對尺寸、操作手感與功能需求不同,可先從實際使用方式判斷選型重點:
|
應用場景 |
增量型編碼器選型重點 |
|
音響與音頻設備 |
注意脈衝數、段落數與旋轉扭力,配合音量、音效或參數調整需求 |
|
3C 電子產品 |
優先確認本體尺寸、軸長、安裝高度,以及是否需要整合按壓開關 |
|
家電控制面板 |
注意操作頻率、段落手感與耐久次數,配合模式、時間或功能設定 |
|
車載控制介面 |
配合面板空間、旋鈕尺寸、操作手感與產品耐久需求選擇 |
Q:什麼是增量型編碼器的回原點動作?
增量型編碼器記錄的是相對位置。當控制系統失去原本的位置計數後,部分定位設備需要重新建立基準位置,這個程序稱為回原點(Homing)。
控制器通常會讓機構移動至預先設定的原點感測位置,再以該位置作為後續位移計算的起點。
回原點流程:設備啟動 → 尋找基準位置 → 設定原點 → 開始計算相對位移
Q:增量型編碼器的脈衝數與段落數有什麼差別?
脈衝數與段落數都是機構式增量編碼器常見規格,但代表的意義不同:脈衝數屬於電氣訊號規格,段落數則與旋轉手感有關。

|
比較項目 |
脈衝數(Pulse Count) |
段落數(Detent Count) |
|
代表意義 |
軸旋轉一圈產生的脈衝數量 |
軸旋轉一圈可感受到的定位段落數 |
|
規格性質 |
電氣訊號 |
機械結構 |
|
主要影響 |
控制器接收到的訊號變化 |
使用者旋轉時的段落手感 |
|
選型考量 |
每次旋轉需要對應多少音量、選單或參數變化 |
希望旋鈕轉動時有多少格段落手感 |
※ 福哥提醒:脈衝數與段落數不一定相同,可依產品電路設計與操作手感需求搭配。
選擇可靠的客製化編碼器供應商:
福哥興業
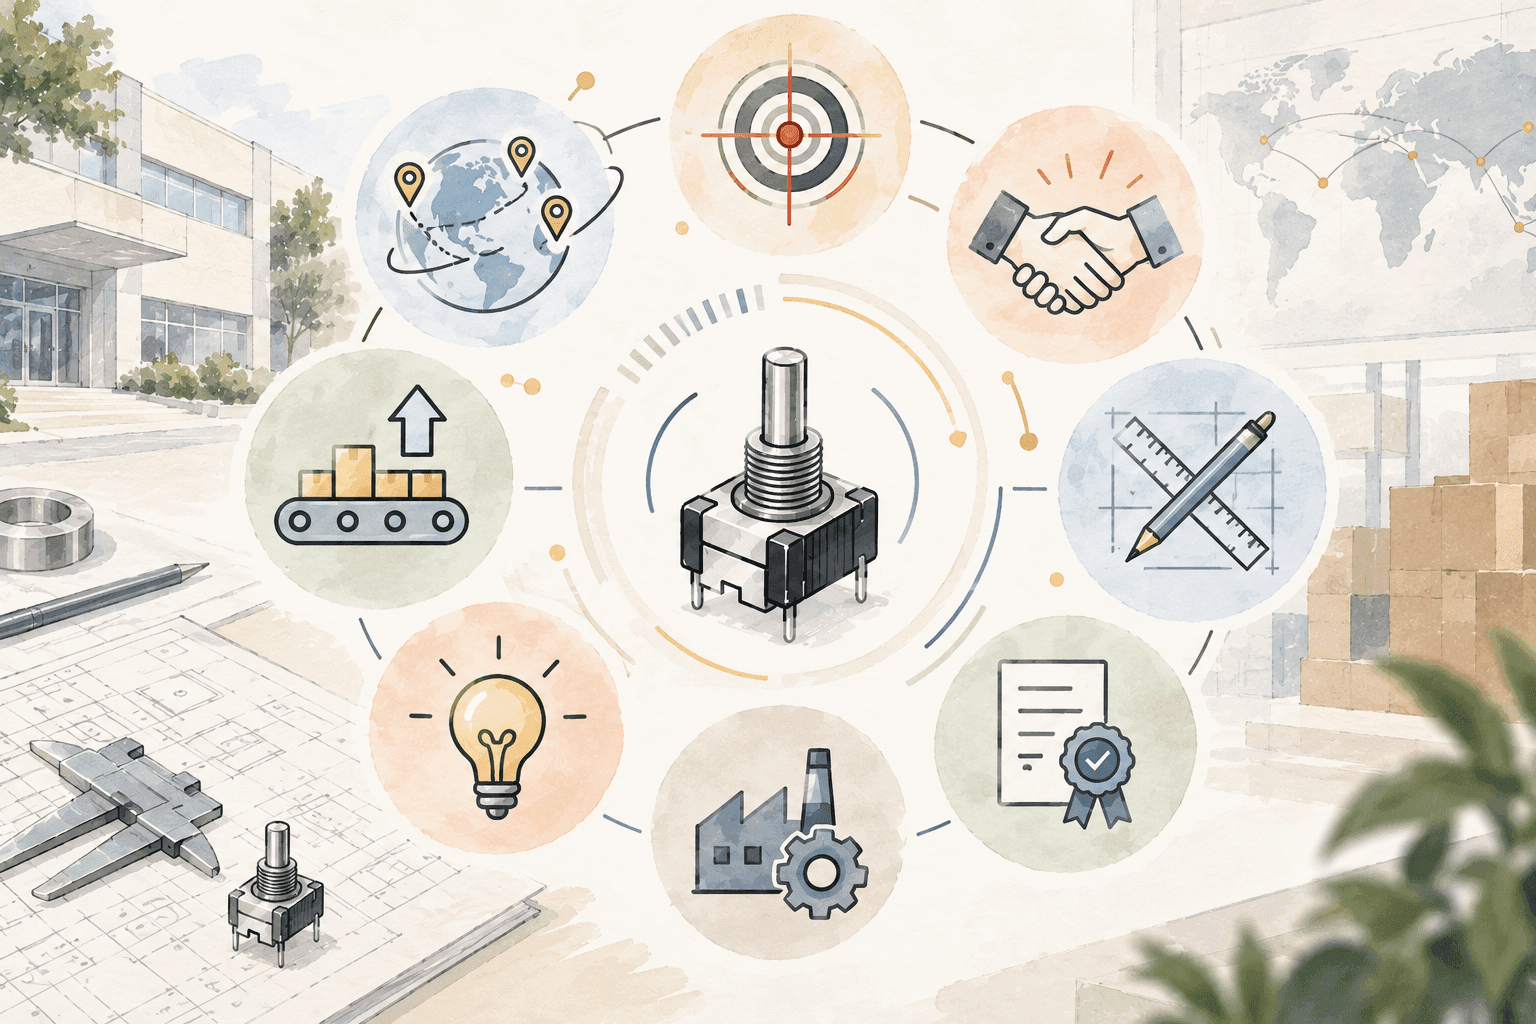
福哥興業的 8 大供應優勢
-
精準耐用:可依產品需求調整操作手感、旋轉扭力與耐久規格,維持批量生產後的操作一致性。
-
長期夥伴:重視產品延續性與供應穩定度,適合具有長期量產與維修需求的客戶。
-
專業客製:可依機構與操作需求討論尺寸、軸長、脈衝數、段落數、旋轉扭力與按壓開關等規格。
-
品質穩定:透過標準化製程、耐久測試與品質管理控制生產一致性,集團具備 ISO 9001、 ISO 14001 與 IATF 16949 等管理系統認證。
-
產業經驗:產品應用涵蓋 3C、專業音頻、家電、車載電子與各類控制介面,可依空間限制、操作頻率與使用情境協助規格評估。
-
創新開發:持續投入感測與控制元件開發,可配合產品小型化、輕量化與功能整合需求進行新規格或特殊結構開發。
-
垂直整合:福哥集團具備模具、沖壓、PCB 碳膜印刷、自動化組裝等內部製造能力,全集團自製率約 97%,有助於控制製程品質、成本與交期。
-
多地據點:福哥在台灣、中國、日本、香港與越南等地設有 生產或服務據點, 可依專案的產地、交貨與供應鏈需求安排生產及出貨。
若您正在尋找可配合客製規格、長期供貨與穩定量產的編碼器供應商,福哥興業可依產品需求提供規格評估、客製開發與生產支援。
歡迎聯絡我們,由專業團隊協助確認合適的編碼器規格與合作方式。
推薦閱讀:
旋轉編碼器指南:X種常見類型、設計細節與選擇要點看這篇!