

編碼器原理如何運作?3分鐘看懂位移偵測、訊號轉換與控制應用!
編碼器原理是什麼?認識位移偵測與訊號轉換流程
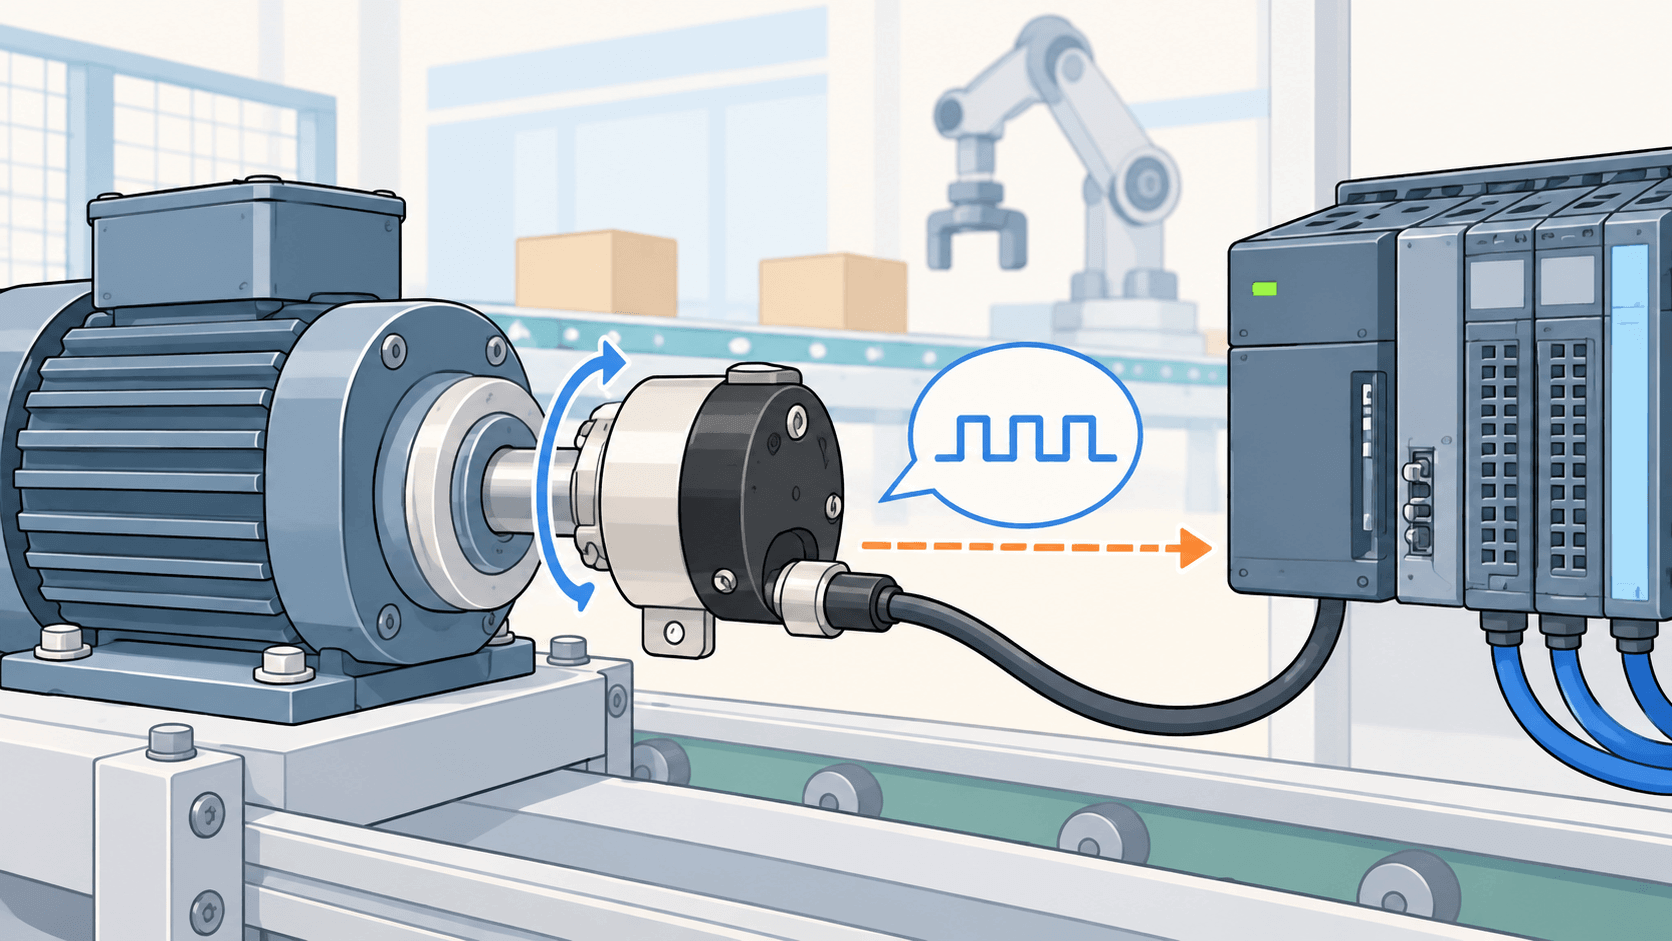
編碼器(Encoder)的主要功能,是將設備的旋轉角度或直線位移轉換成控制器可讀取的電氣訊號。當馬達、轉軸或滑軌移動時,編碼器會同步偵測位置變化,將機械運動轉換成電氣資訊,作為設備控制與位置回授的依據。
編碼器原理
編碼器原理是透過內部感測結構偵測機械元件的位移變化,再經訊號處理電路轉換成控制器可讀取的電氣訊號,傳送至 PLC、馬達驅動器或其他控制裝置。
控制器取得訊號後,可判斷設備的位置、速度、方向與移動量,了解機械元件目前的運動狀態。不同類型的編碼器在訊號表示與位置判讀方式上有所差異,實際使用時也會搭配不同的控制方式。
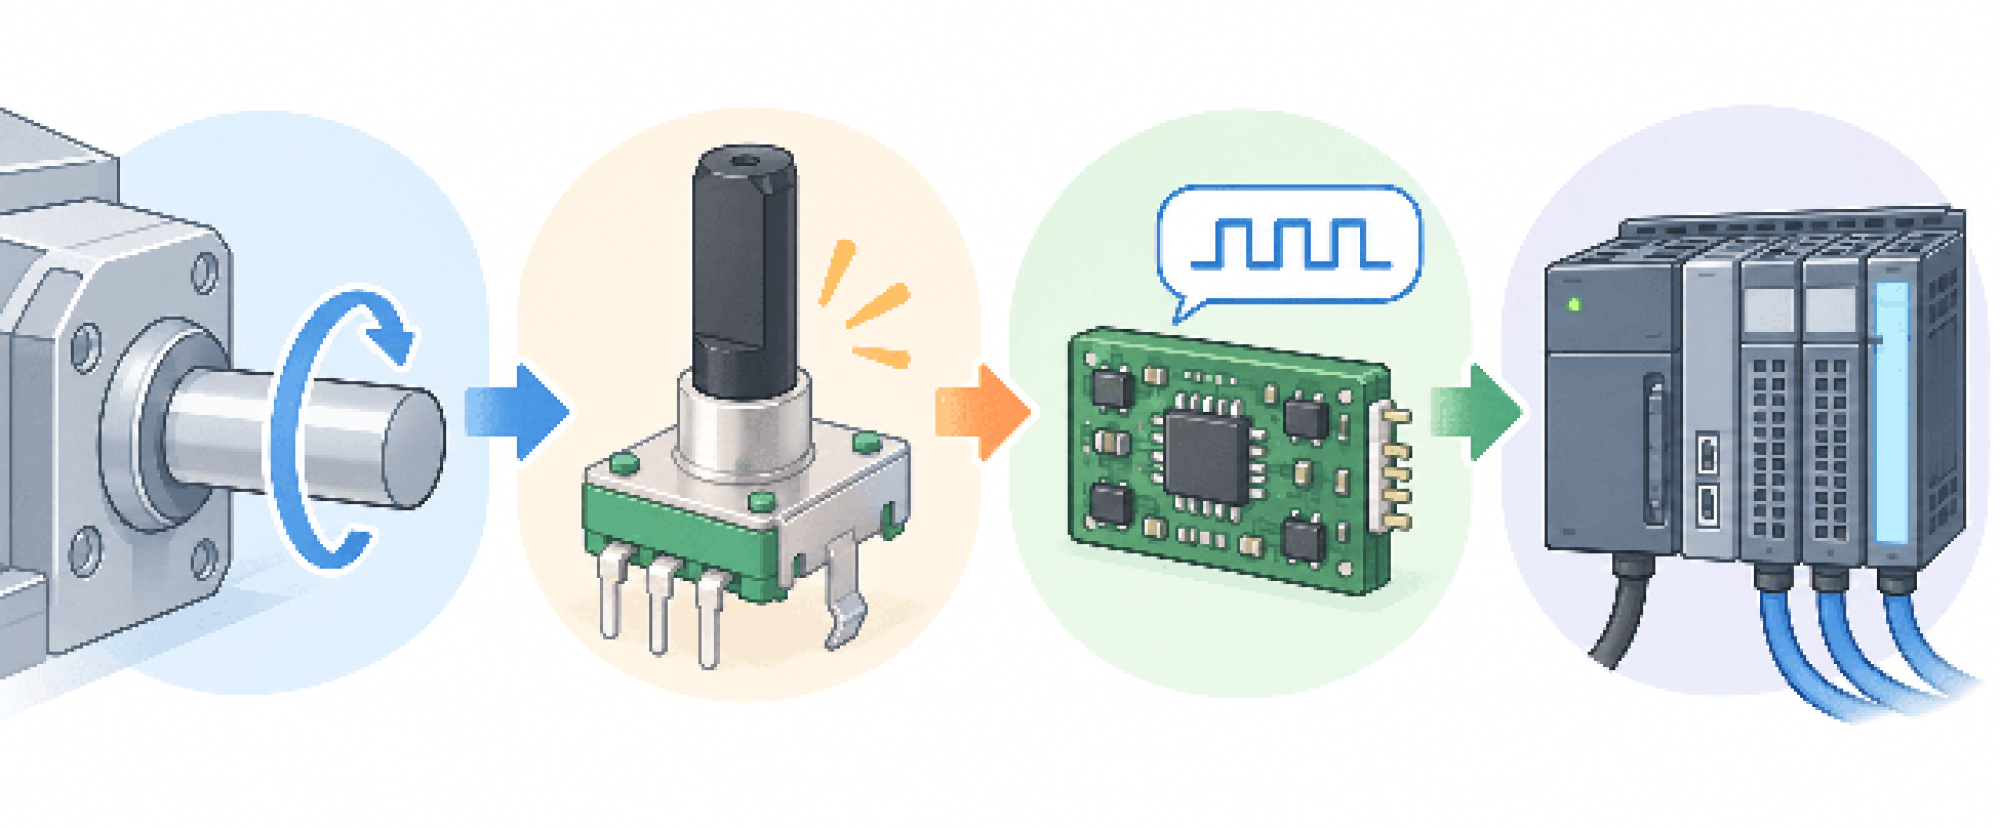
編碼器基本運作流程
機械元件產生位移 → 感測元件偵測變化 → 內部電路轉換訊號 → 控制器判讀
-
-
機械元件產生位移:馬達、轉軸或滑軌產生旋轉或直線運動,帶動編碼器內部結構同步移動。
-
-
-
感測元件偵測變化:編碼器內部感測元件偵測位置或位移狀態的改變。
-
-
-
內部電路轉換訊號:將感測到的變化處理成控制器可接收的電氣訊號。
-
-
-
控制器進行判讀:PLC、驅動器或運動控制器接收訊號後,判斷設備運動狀態並執行後續控制。
-
編碼器在閉迴路控制中的作用
編碼器是閉迴路控制(Closed-loop Control)常見的位置回授元件。控制器發出移動指令後,編碼器會持續回傳設備的實際位置,讓系統比較「目標位置」與「實際位置」。
若馬達受到負載、摩擦或傳動機構等因素影響,使實際位置與設定值出現偏差,控制器便可根據回授訊號調整馬達輸出,修正轉軸、滑軌或工作台的動作誤差。
伺服馬達、CNC 工具機、自動化設備與機械手臂等需要位置控制的系統,便常利用編碼器提供即時位置資訊,協助設備維持穩定運轉。
編碼器在閉迴路控制中的作用
編碼器是閉迴路控制(Closed-loop Control)常見的位置回授元件。控制器發出移動指令後,編碼器會持續回傳設備的實際位置,讓系統比較「目標位置」與「實際位置」。
若馬達受到負載、摩擦或傳動機構等因素影響,使實際位置與設定值出現偏差,控制器便可根據回授訊號調整馬達輸出,修正轉軸、滑軌或工作台的動作誤差。
伺服馬達、CNC 工具機、自動化設備與機械手臂等需要位置控制的系統,便常利用編碼器提供即時位置資訊,協助設備維持穩定運轉。
增量型編碼器如何運作?解析 A、B、Z 相訊號與脈衝判讀
增量型編碼器的訊號如何產生?
當編碼器軸心轉動時,內部感測結構會依旋轉位置變化,持續輸出高、低電位交替的脈衝訊號。軸心每移動一定角度,就會產生對應的訊號變化。
增量型編碼器記錄的是「位置變化量」,而不是直接提供當下的絕對位置。控制器需要接收並記錄這些脈衝,才能建立後續的位置與運動資訊。
A、B 相訊號如何判斷旋轉方向?
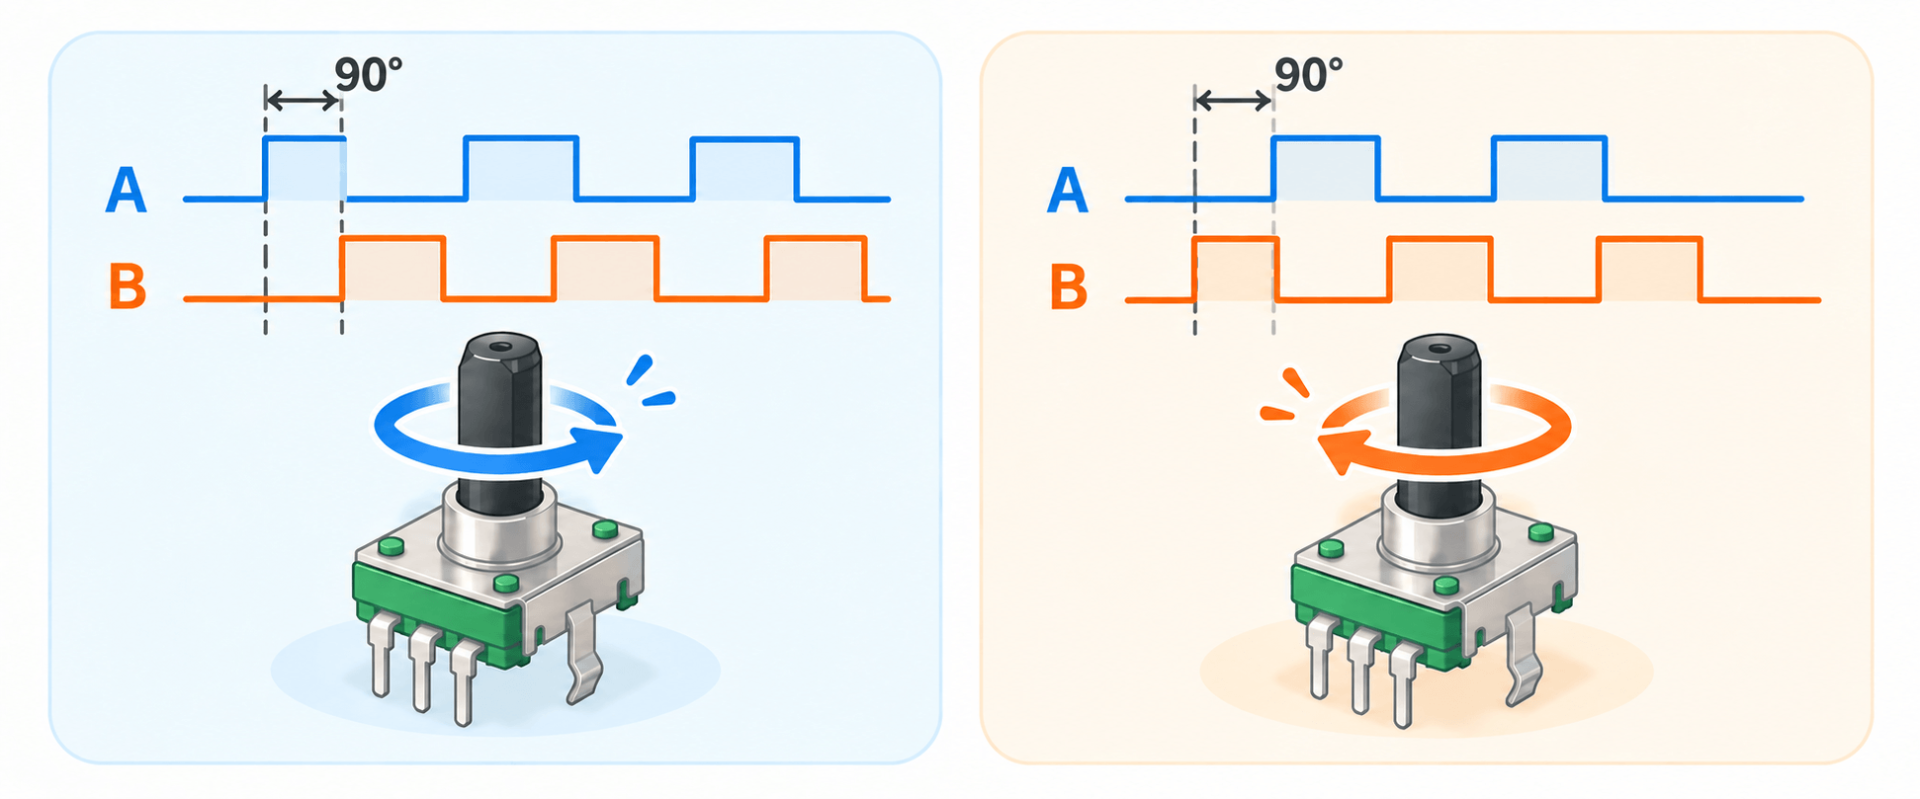
若只有單一路脈衝,控制器可以知道軸心發生位移,但無法單靠這組訊號判斷旋轉方向。增量型編碼器常配置 A、B 兩相訊號,兩組方波之間具有約 90° 的相位差。
當旋轉方向改變時,A、B 相領先與落後的順序也會交換,控制器便能利用這項差異辨識運動方向。
-
-
A 相領先 B 相:代表其中一個旋轉方向。
-
B 相領先 A 相:代表相反的旋轉方向。
-
實際哪一組訊號順序代表順時針(CW)或逆時針(CCW),仍需依產品規格、安裝方向與控制器設定確認
A、B 相訊號如何判斷旋轉方向?
若只有單一路脈衝,控制器可以知道軸心發生位移,但無法單靠這組訊號判斷旋轉方向。增量型編碼器常配置 A、B 兩相訊號,兩組方波之間具有約 90° 的相位差。
當旋轉方向改變時,A、B 相領先與落後的順序也會交換,控制器便能利用這項差異辨識運動方向。
-
-
A 相領先 B 相:代表其中一個旋轉方向。
-
B 相領先 A 相:代表相反的旋轉方向。
-
實際哪一組訊號順序代表順時針(CW)或逆時針(CCW),仍需依產品規格、安裝方向與控制器設定確認。
Z 相訊號有什麼作用?
Z 相又稱索引訊號(Index Signal),通常在編碼器軸每旋轉一圈時輸出一次脈衝,主要作為固定的週期基準。設備啟動或執行原點復歸時,可搭配機械原點感測器確認基準位置,也能作為每圈位置確認或週期同步的參考。
需要注意的是,Z 相只能提供一圈中的固定基準點,並不代表完整的絕對位置資訊,不能直接等同於絕對型編碼器的定位方式。
PPR/CPR 如何影響編碼器解析度?
PPR(Pulses Per Revolution)表示編碼器軸每旋轉一圈所產生的脈衝數。數值越高,代表一圈可以被切分成越多位置區段。
CPR(Counts Per Revolution)則表示控制器每圈實際取得的計數數量。若控制器同時偵測 A、B 相的上升沿與下降沿,採用 4 倍頻計數時,實際計數量可能達到 PPR 的 4 倍。
增量型編碼器訊號判讀重點比較
|
訊號/規格 |
主要作用 |
提供的判讀資訊 |
|
A 相 |
持續輸出脈衝 |
位置變化基礎訊號 |
|
B 相 |
與 A 相形成相位差 |
旋轉方向 |
|
Z 相 |
每圈提供一次基準訊號 |
原點、週期基準 |
|
PPR |
表示每圈脈衝數 |
編碼器基本解析能力 |
|
CPR |
表示每圈實際計數量 |
控制器計數解析能力 |
推薦閱讀:
搖桿原理是什麼?解析3大類比搖桿技術,霍爾、TMR差異一次看
控制器怎麼判讀編碼器訊號?位置、方向與速度計算邏輯
位置怎麼判斷?
例如使用 1,000 PPR 的編碼器,若以單一通道完整脈衝週期計算,一圈可分成 1,000 個位置區段,每個脈衝代表的角度為:
每個脈衝代表角度=360° ÷ PPR
1,000 PPR 換算後,每個脈衝約代表:
360° ÷ 1,000=0.36°
若軸心轉動半圈,理論上便會產生約 500 個完整脈衝週期。
方向怎麼判斷?
控制器會同步監看 A、B 相訊號出現的順序。旋轉方向不同時,兩相的領先與落後關係會交換,控制器便可依此決定計數增加或減少。
例如:
-
-
往設定的正方向旋轉:計數值增加。
-
往反方向旋轉:計數值減少。
-
這讓控制器不只知道「移動了多少」,也能持續追蹤設備往哪個方向移動。
速度怎麼計算?
速度可根據單位時間內接收到的脈衝數換算。相同 PPR 條件下,軸心轉得越快,單位時間產生的脈衝越多,訊號頻率也會越高。
若以單一通道完整週期計算,轉速可用以下方式換算:
轉速(RPM)=脈衝頻率(Hz)÷ PPR × 60
例如使用 1,000 PPR 編碼器,控制器每秒接收到 10,000 個完整脈衝週期:
10,000 ÷ 1,000 × 60=600 RPM
實際系統還需確認控制器採用 1 倍頻、2 倍頻或 4 倍頻計數,避免將 PPR 與實際 CPR 混用。
PPR/CPR 怎麼影響判讀精細度?
|
規格/計數方式 |
每圈計數量 |
每個計數代表角度 |
|
500 PPR,1 倍頻 |
500 |
0.72° |
|
1,000 PPR,1 倍頻 |
1,000 |
0.36° |
|
2,500 PPR,1 倍頻 |
2,500 |
0.144° |
|
2,500 PPR,4 倍頻 |
10,000 |
0.036° |
PPR 或 CPR 提高後,相同轉速下需要處理的訊號頻率也會增加。選型時不能只追求較高解析度,還要確認控制器的高速計數能力、設備最高轉速與實際定位需求。
增量型與絕對型編碼器原理差在哪?
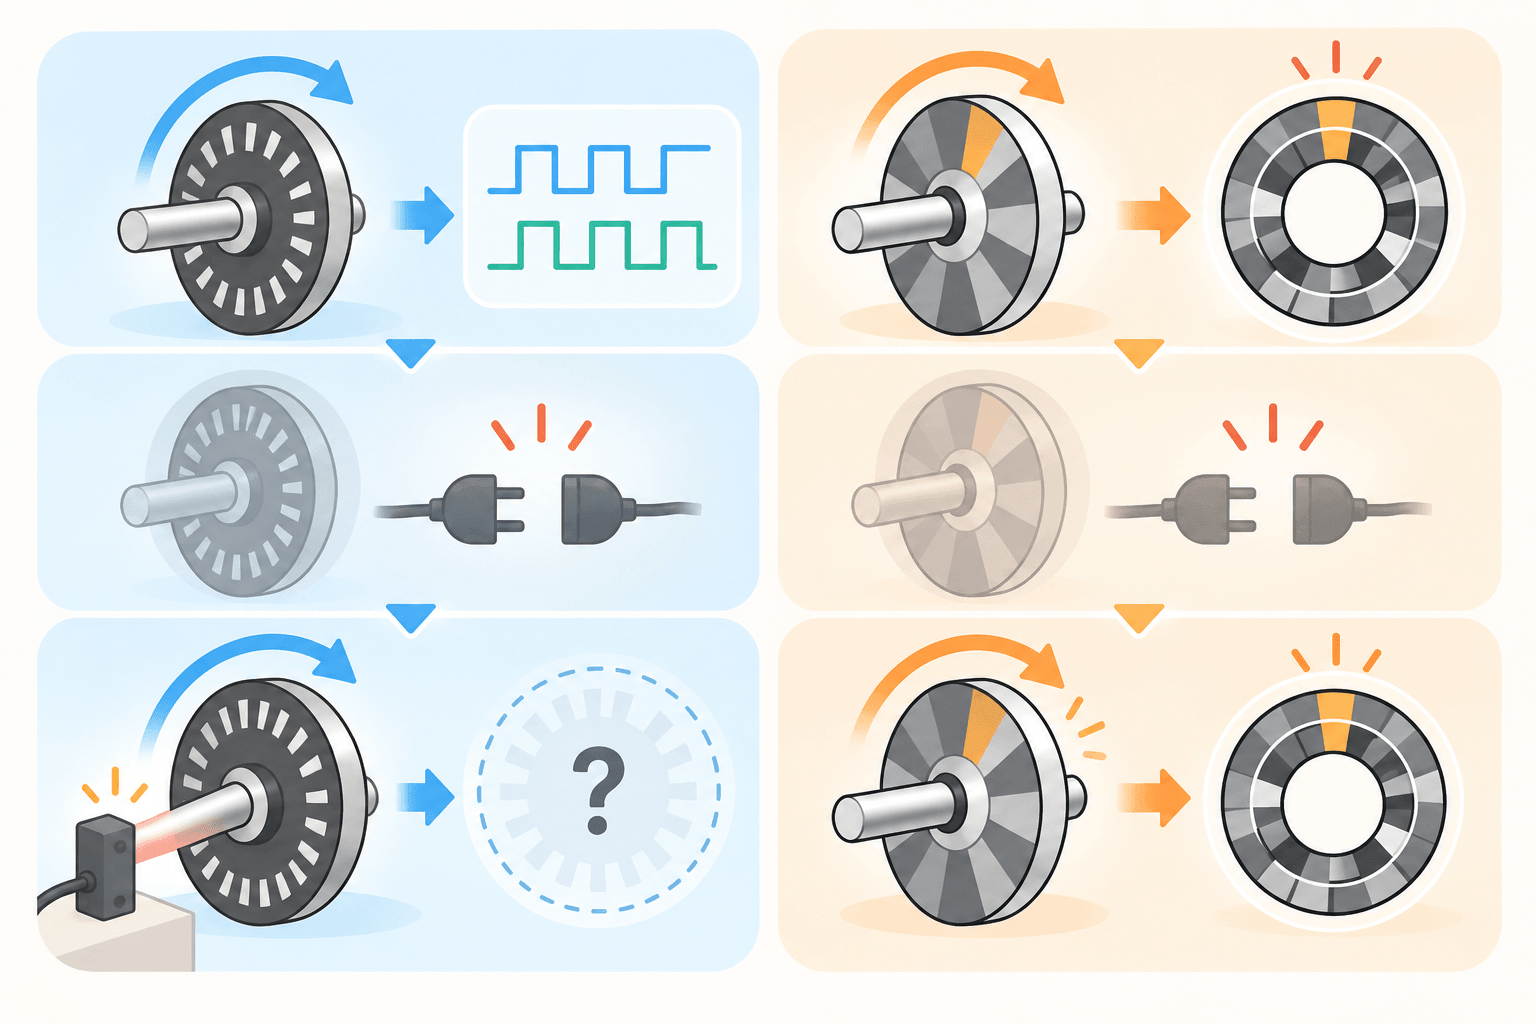
斷電記憶是關鍵
以下分別說明兩者差異,再比較單圈與多圈絕對型編碼器的定位範圍:
增量型編碼器原理
增量型編碼器透過脈衝反映位置變化,控制器需持續計數,才能知道設備相較於基準位置移動了多少。
若系統斷電後原有的計數資料沒有被保留,重新啟動時便無法只靠原本的脈衝紀錄確認目前位置,通常需要重新執行原點復歸(Homing),建立新的位置基準。
絕對型編碼器原理
絕對型編碼器會為量測範圍內的不同位置提供對應的數位編碼。控制器不需要從起點持續累加脈衝,只要讀取當下編碼值,就能判斷目前所在位置。
即使設備斷電,軸心停留的位置仍對應特定編碼,重新上電後即可再次讀取目前位置,不必重新從零累積。這類編碼器適合需要開機後立即確認位置,或不希望每次啟動都重新回原點的設備。
單圈絕對型與多圈絕對型有什麼差異?
絕對型編碼器又可依位置記錄範圍分為單圈與多圈兩種:
|
類型 |
可判斷的位置範圍 |
特性 |
|
單圈絕對型 |
一圈 360° 內的位置 |
可辨識目前角度,但無法單靠單圈位置資訊判斷已旋轉幾圈 |
|
多圈絕對型 |
圈數+單圈內角度 |
除了目前角度,也能記錄旋轉圈數,適合長行程或多圈定位需求 |
例如旋轉平台只需要確認 0°~360° 內的位置時,可使用單圈絕對型;若應用於升降設備、滾珠螺桿或長行程機構,除了角度還需要判斷已旋轉幾圈,就會使用多圈絕對型。
簡單比較兩者:
|
比較項目 |
增量型編碼器 |
絕對型編碼器 |
|
位置表示方式 |
透過訊號累計位置變化 |
每個位置對應特定編碼 |
|
位置資訊 |
相對位置 |
絕對位置 |
|
斷電後重新上電 |
計數未保留時需重新建立基準 |
可再次讀取目前位置 |
|
原點復歸需求 |
通常需要 |
通常不需要 |
|
主要選型考量 |
結構、解析度、計數方式 |
位元數、單圈/多圈、通訊方式 |
編碼器推薦
福哥興業 FAVOR UNION
主要優勢如下:
高度垂直整合,掌握品質與交期
福哥集團具備高度垂直整合的生產能力,產品約 97% 由內部自行生產,包含模具、零件與自動化生產設備等環節皆具備自主製造能力。
透過內部製程管理,可減少對外部供應商的依賴,也有助於掌握產品品質、交期與批次穩定性。對需要長期量產或穩定供貨的企業而言,也能降低零件斷料與供應變動帶來的影響。
可依產品需求彈性客製
不同設備對編碼器的尺寸、操作角度、手感、安裝結構與使用壽命要求不盡相同。福哥可依客戶產品設計調整規格,並提供 EVT、DVT 到後續量產階段所需的技術支援。
目前集團生產流程並導入 ISO 9001、ISO 14001 與 IATF 16949 等管理系統,可對應工控、車用及其他對品質管理要求較高的產品開發需求。
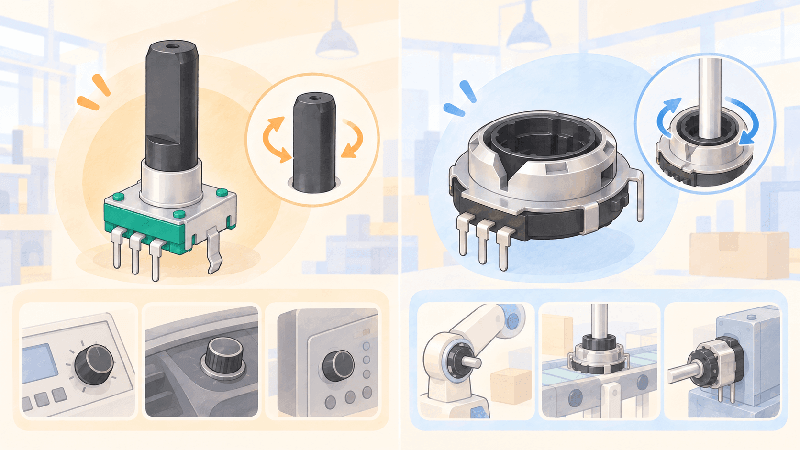
提供旋轉式與中空型編碼器選擇
|
編碼器類型 |
產品特點 |
常見應用 |
|
體積精巧,可依需求選擇尺寸 操作手感與開關功能 |
工業控制面板、車用旋鈕、專業影音設備 操作介面 |
|
|
中央採中空結構,可配合軸心或其他機構配置 |
自動化設備、旋轉機構及空間受限的控制裝置 |
如果您有編碼器選型、規格或客製需求,歡迎聯絡福哥興業,將由專業團隊依產品應用與機構條件,協助確認合適的編碼器規格與客製方式。
推薦閱讀:
類比搖桿介紹:解析碳膜搖桿印刷工藝、摩擦壽命機制與 B2B 採購要點
TMR搖桿是什麼?與霍爾搖桿差在哪?解析4大優勢與關鍵差異!